先定义系统边界
从场景、实时性、成本与维护要求出发,区分产品目标、外部约束和实现选择。不是先堆功能,再补一份架构图。
 联系与合作
ETERNAL CHIP · SYSTEM ARCHITECTURE & ENGINEERING
立芯汇聚具有世界五百强企业研发经历的工程师,连接系统架构、产品研发与工程师培养,探索嵌入式技术在机器人、汽车电子与智能硬件中的应用。
三幅方向画面均为概念效果图,不代表实物形态或研发完成状态;真实方案、台架与硬件在下方分别呈现。
先看清系统边界,再决定技术实现。
让每一次设计判断,都能回到真实证据。
核心成员的经历,转化为处理复杂问题的方法。
架构与方法 · 先于项目
架构不是项目的装饰图。它决定业务、平台、设备与硬件怎样协作,也决定变化发生时,代价停留在哪里。
解释方法的通用示意图,不对应某一项目的实际架构。
从场景、实时性、成本与维护要求出发,区分产品目标、外部约束和实现选择。不是先堆功能,再补一份架构图。
识别可以复用的服务、数据与设备语义,让共性能力有稳定边界。平台化是否必要,由产品复杂度和团队约束决定。
把硬件差异、外设访问和业务语义分开处理。替换器件或增加功能时,知道哪些部分应该变化,哪些不应该被牵动。
把电气连接、驱动、通信、业务逻辑与整机现象联系起来。需求、测试和迭代贯穿各层,而不是等项目结束才补验证。
进入架构与方法核心工程能力
划分业务、平台、设备与硬件边界,处理复用、变化和长期维护。架构不是固定模板,而是一组有依据的取舍。
把需求落实到电路、驱动、通信、控制与上位机,让方案进入真实器件和真实约束,而不是停留在概念层。
通过台架、日志、波形和阶段记录定位问题。明确哪些已经验证、哪些仍是设计目标,不把一次运行写成完整交付。
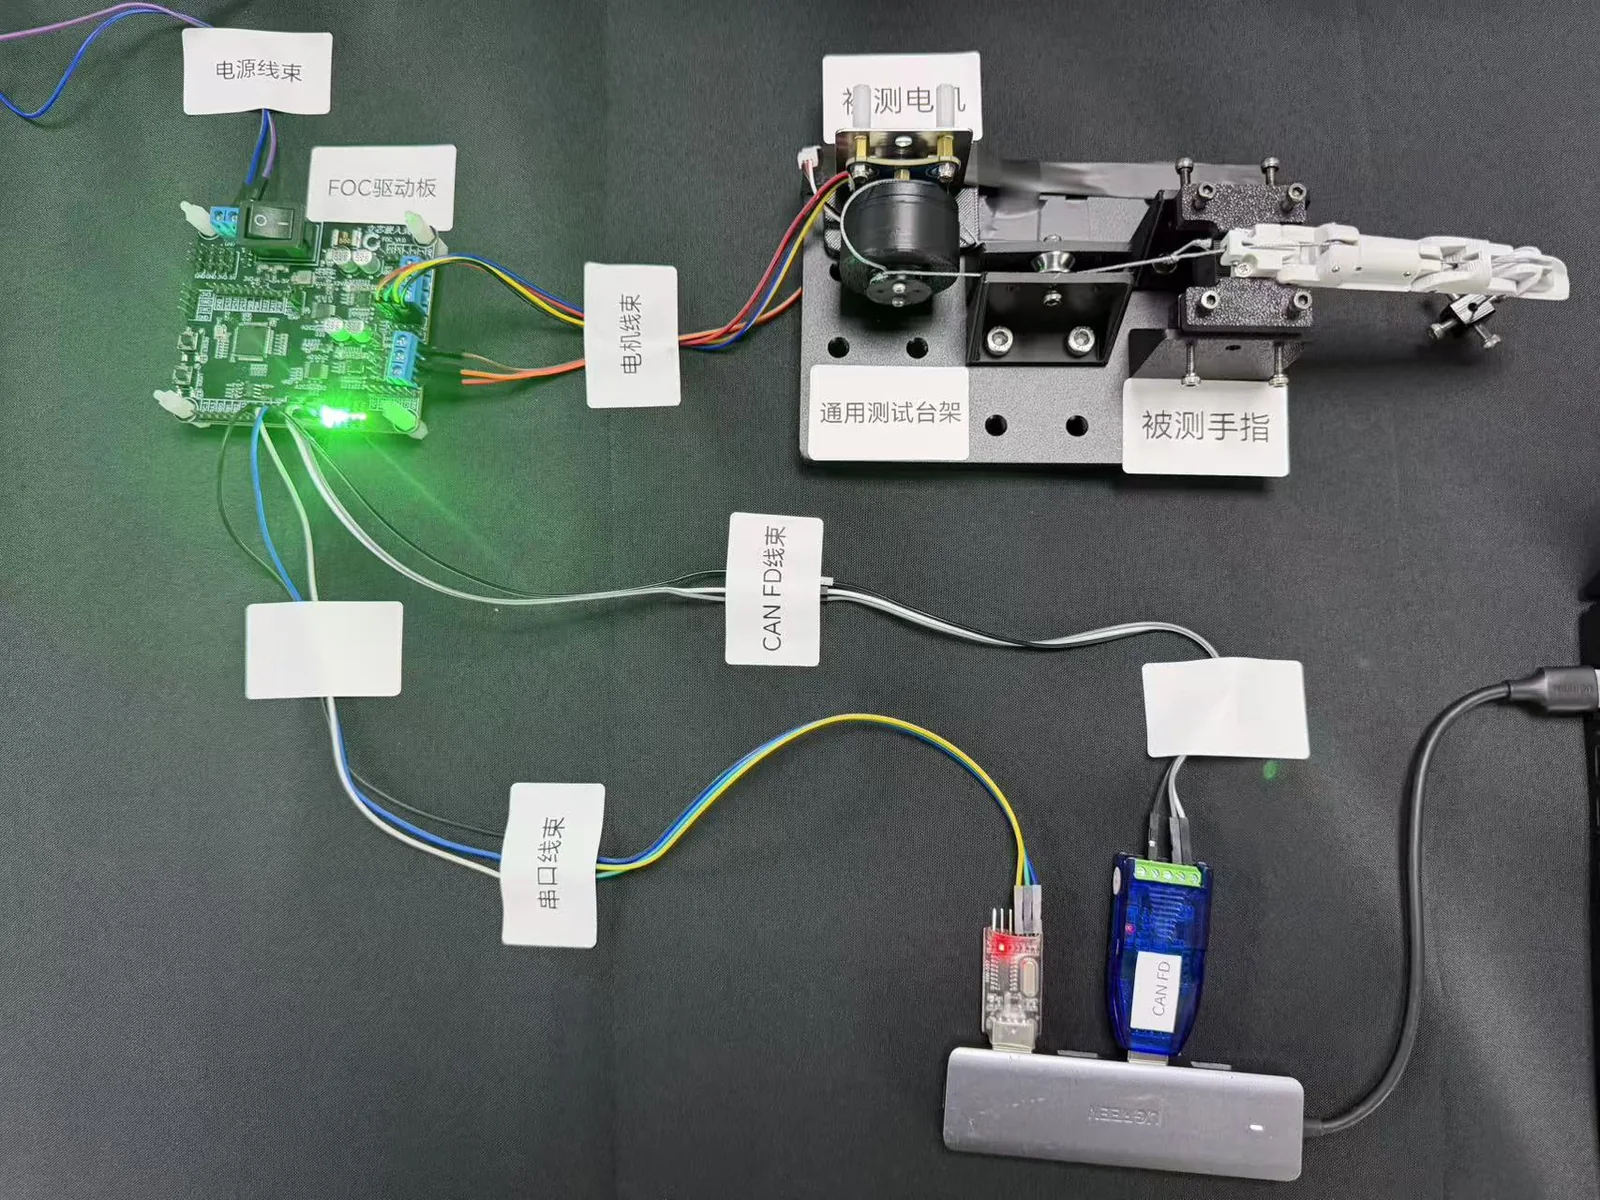
具身智能与机器人 · EC-EB01
围绕灵巧手的控制、驱动、通信与结构,现有资料包含方案设计文档、PCB 设计图和真实单轴测试材料。每一条证据,都对应它实际能说明的阶段。
方案设计 · 五类文档 · 阶段测试视频
非五指整手 · 非量产或商业交付证明智能汽车电子 · EK-UDS
EK-UDS 通信转发开发板面向 UDS 协议学习、CAN 报文收发与转发、ECU 通信调试和嵌入式通信实验。它是学习、开发与调试设备,不是全车型通用诊断仪。
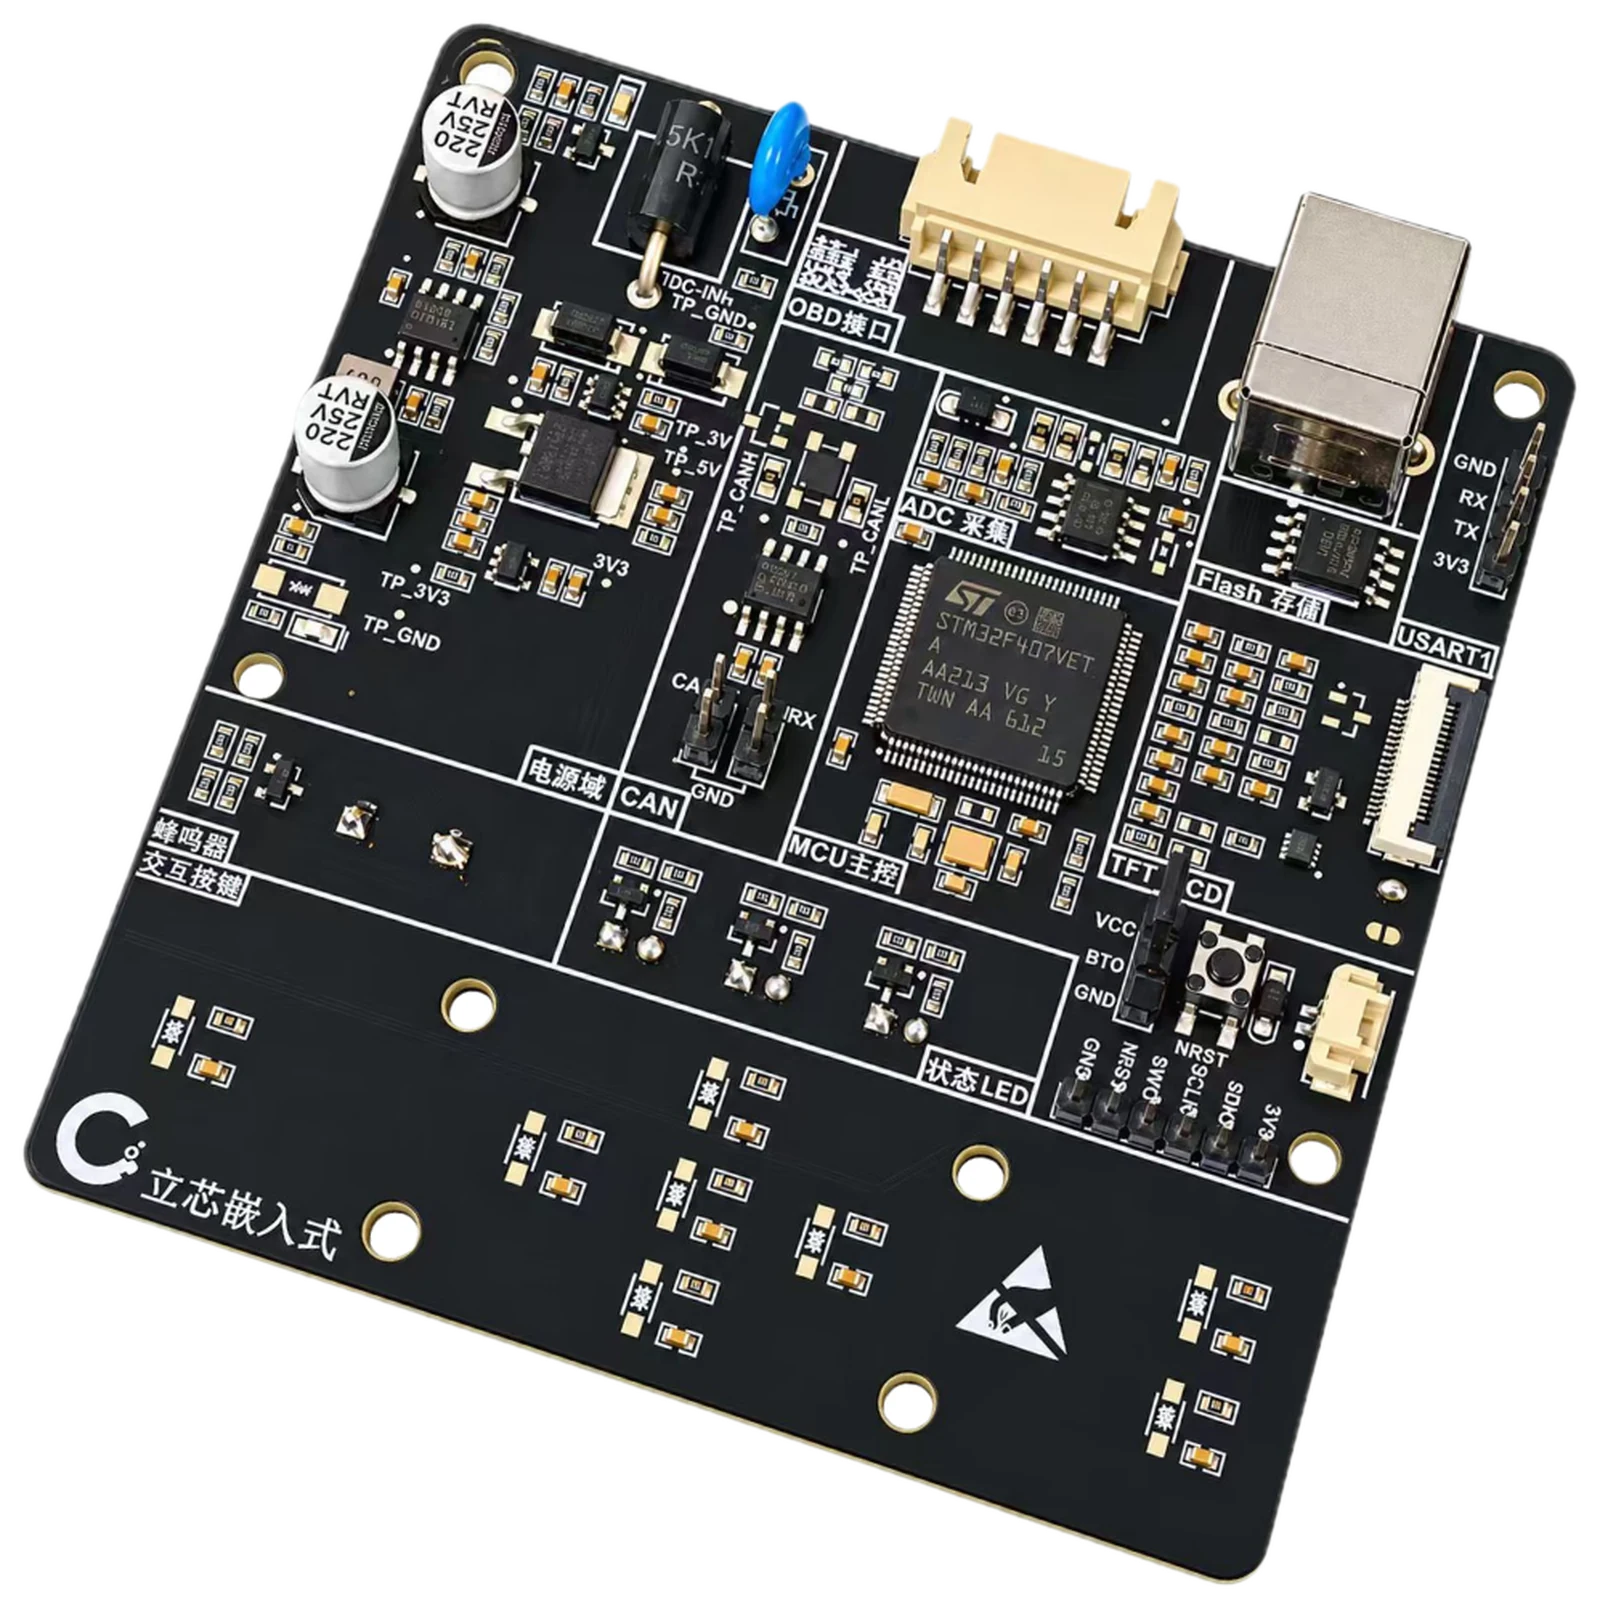 EK-UDS 真实板卡 · 实物抠图
下一代智能硬件 · EGO
EGO 是当前的数据采集眼镜概念方向。现有视觉只用于讨论设备形态与第一视角场景;真实外观、传感器、数据链路和研发阶段仍待项目资料核实。
查看方向与资料边界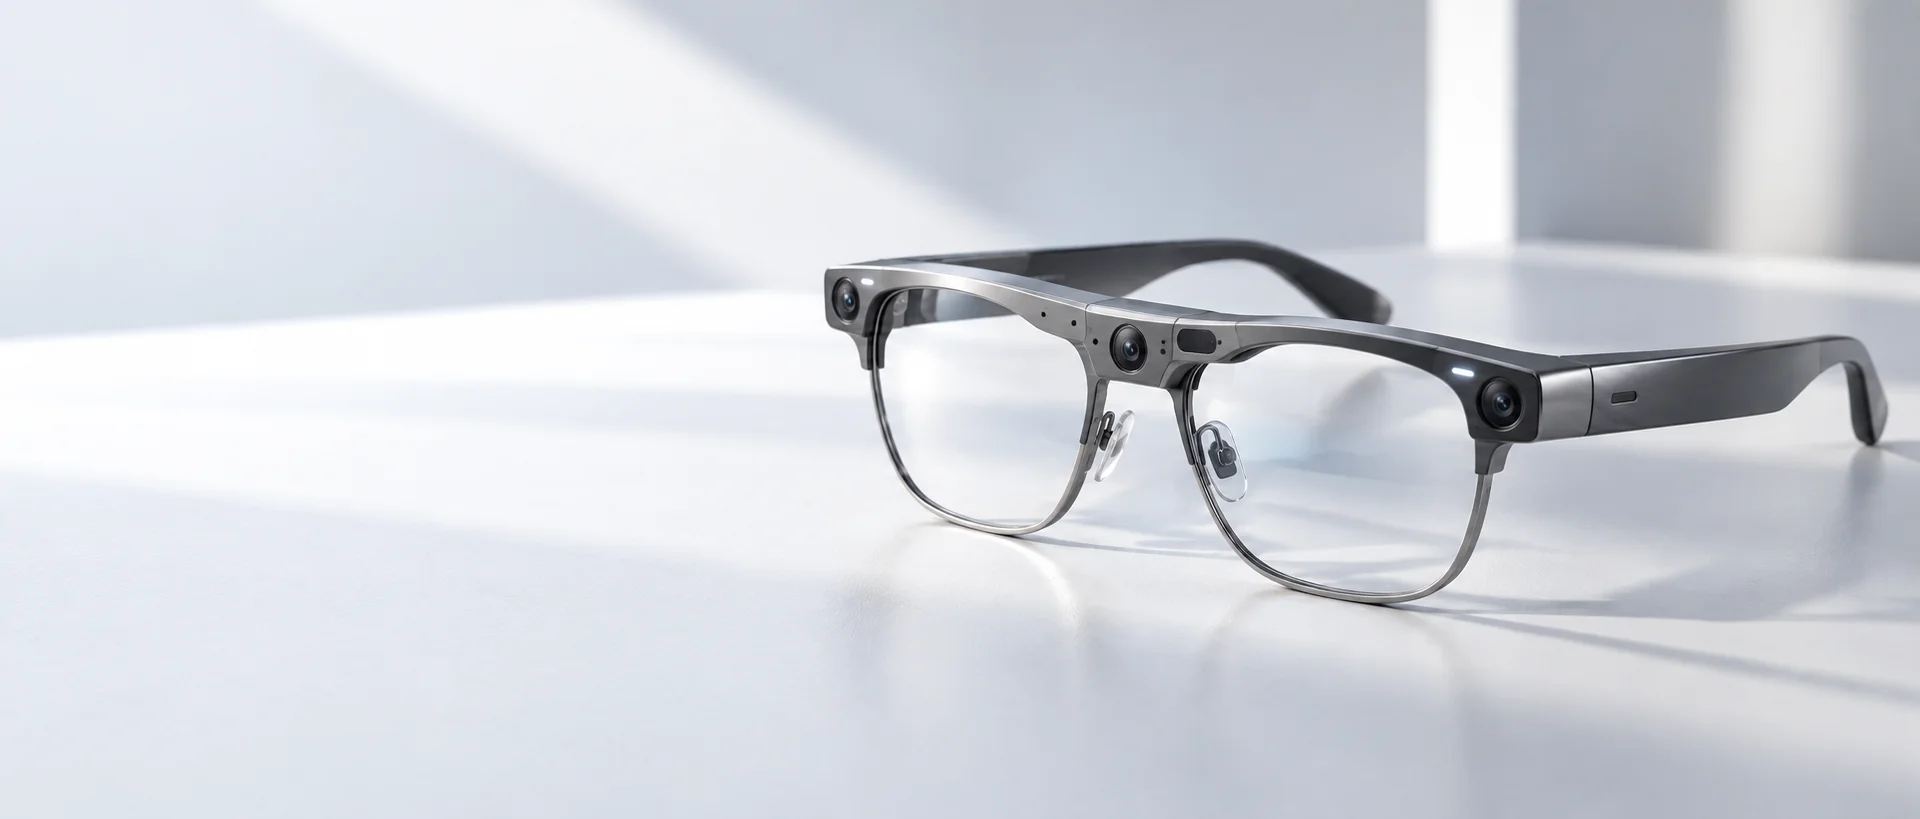
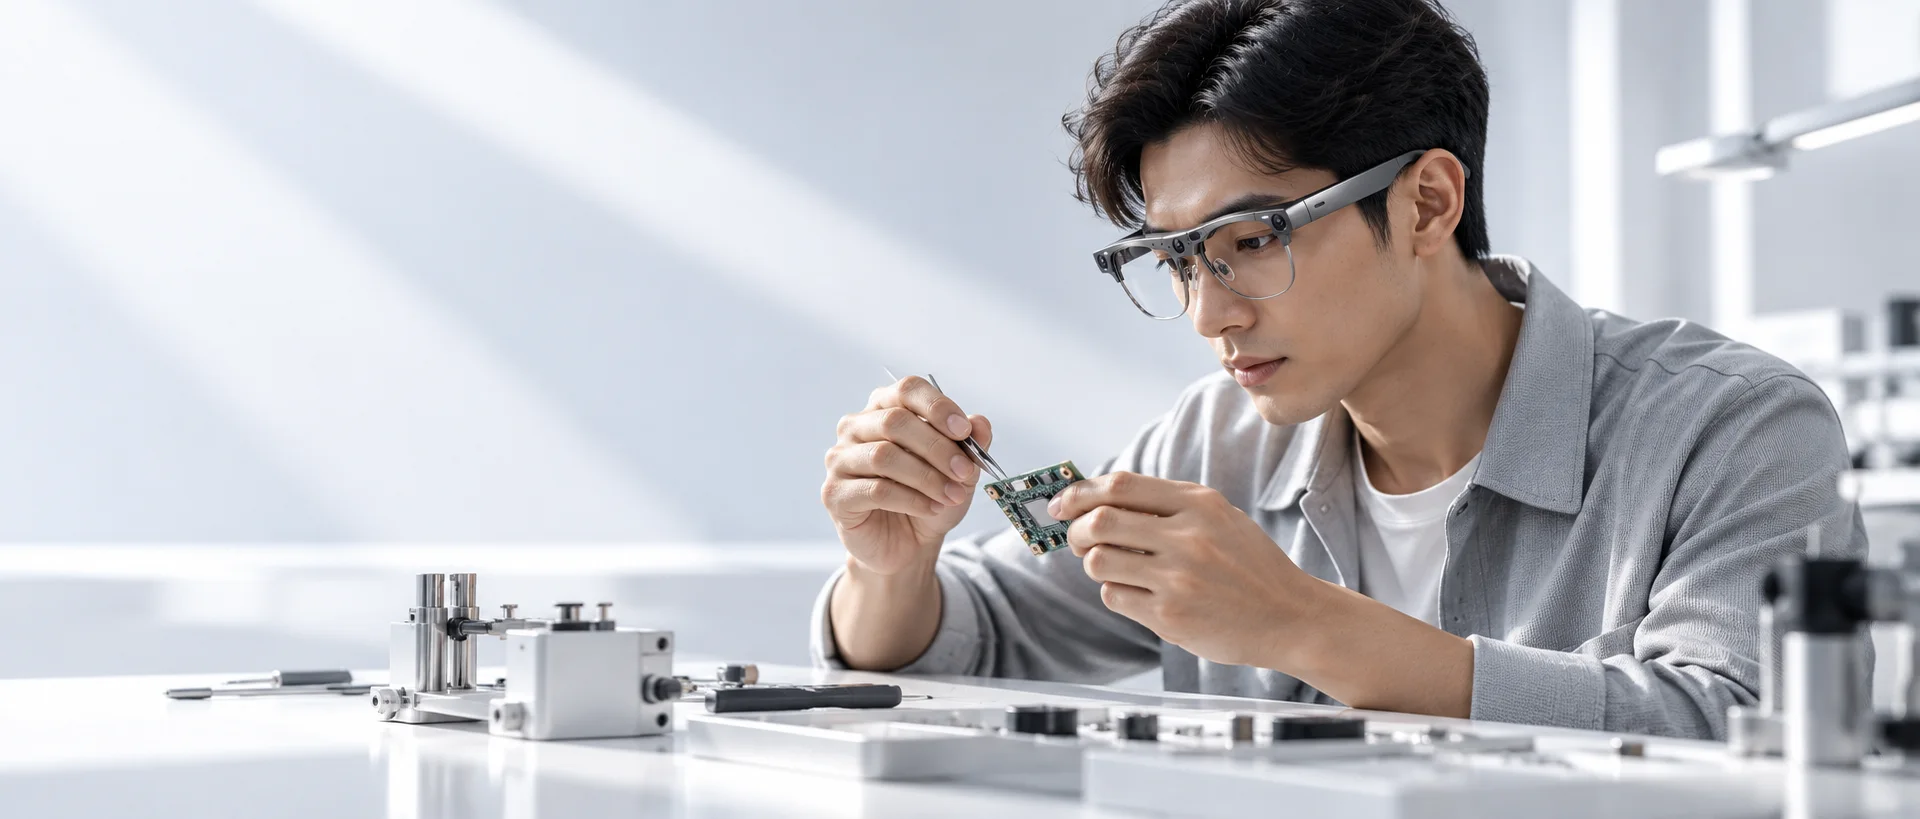
人物、眼镜外观、镜头数量与传感器配置均未核实;两幅画面均为 AI 概念效果图,不是实拍。
工程师成长 · 立芯嵌入式
把架构判断、项目落地、调试验证与 AI 协作放进同一个学习语境。目标不是记住一套答案,而是知道为什么这样设计,以及出现问题后怎样继续查。
从分层到平台化,再到对象与数据模型。
把需求、驱动、通信和调试连接到真实项目。
让 AI 在明确边界内辅助实现,验证与责任仍由工程师承担。
核心团队与愿景
立芯的核心成员具有世界五百强企业研发经历,背景覆盖嵌入式软硬件、系统设计与工程实践。我们不把经历当成装饰,而是把它转化为架构判断、项目方法和人才培养。
希望更多工程师参与高附加值技术与产品的创造,在机器人、汽车电子和智能硬件等方向,把想法做成能被验证的工程。
了解立芯与团队工作方式